导语:一头长卷发、背双肩包、说话温婉,周佳琪与大众印象里的科技公司联合创始人截然不同。1999年出生的她在海外读博期间毅然回国,与清华同学一起创办星际光年,专攻具身智能最难啃的骨头之一——绳驱灵巧手。两年时间,他们用一套世界首创的全自动张紧算法化解了"绳子越拉越长"的行业顽疾,把这只手送进了真实工厂,也让自己在三个月内拿到近亿元融资。
留着长卷发、背着双肩包、讲起话来轻声细语,周佳琪的样子,和人们想象中硬核科技公司的联合创始人实在不太一样。
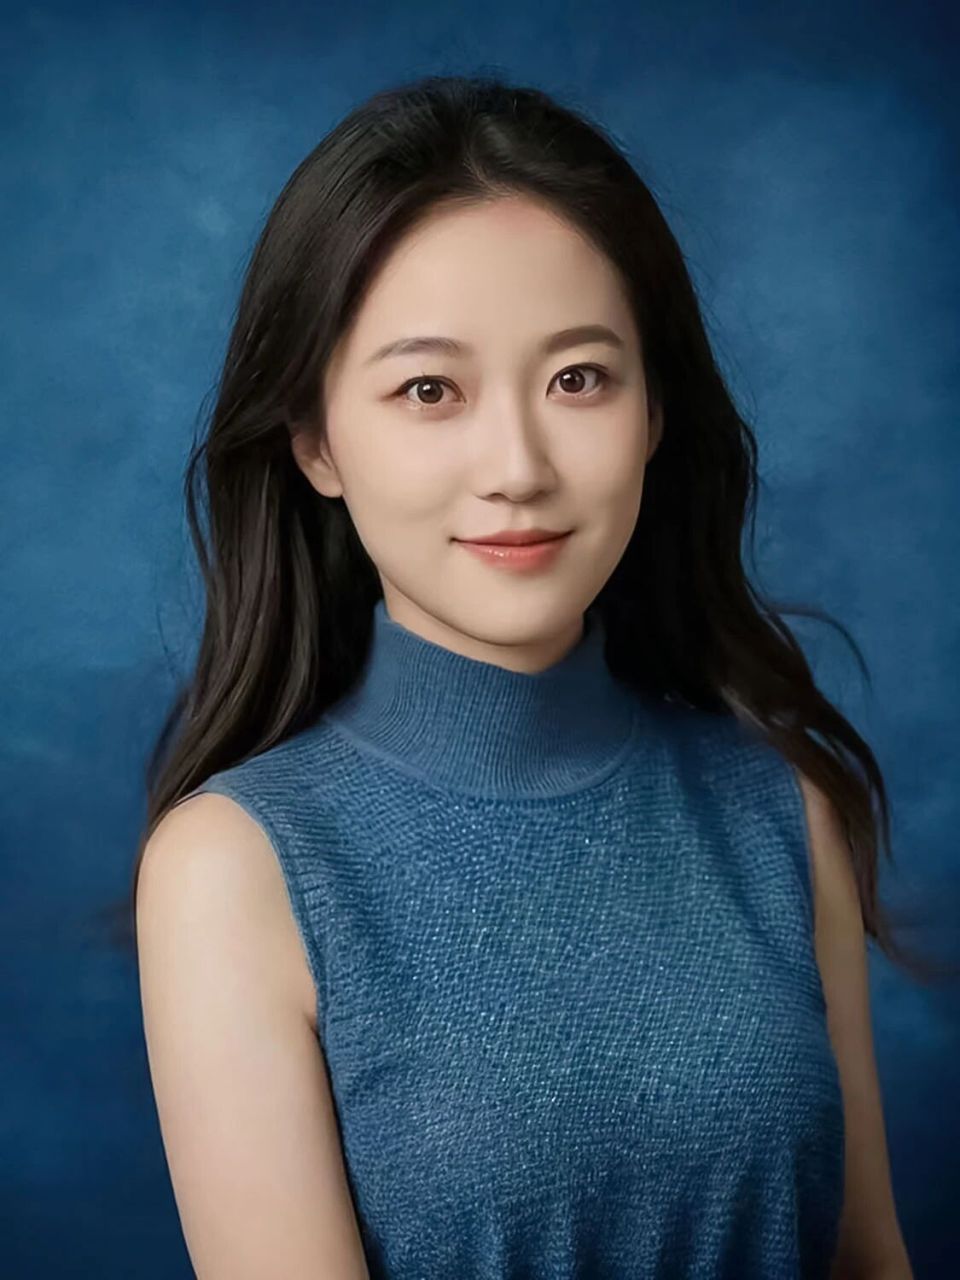
这位1999年出生的姑娘兼具生物工程与算法的双重学术背景。在中美多所知名高校辗转求学之后,2024年,正于美国西北大学攻读博士的她做出决断:回国,到具身智能这条硬核赛道上创业。
那一年她25岁,搭档是清华读硕士时的同班同学位德浩(星际光年创始人兼CEO)。两人把切入点选在了人形机器人的"手"上,专注具身智能中的操作能力。
在大脑皮层的躯体感觉地图里,手部对应的感知区是面积最大的区域之一;而在机器人领域,拥有与人手相似五指结构的灵巧手,被视为机器人真正落地的"最后一厘米"。《科学》杂志曾把灵巧手评为"最具挑战性的科学问题之一"。
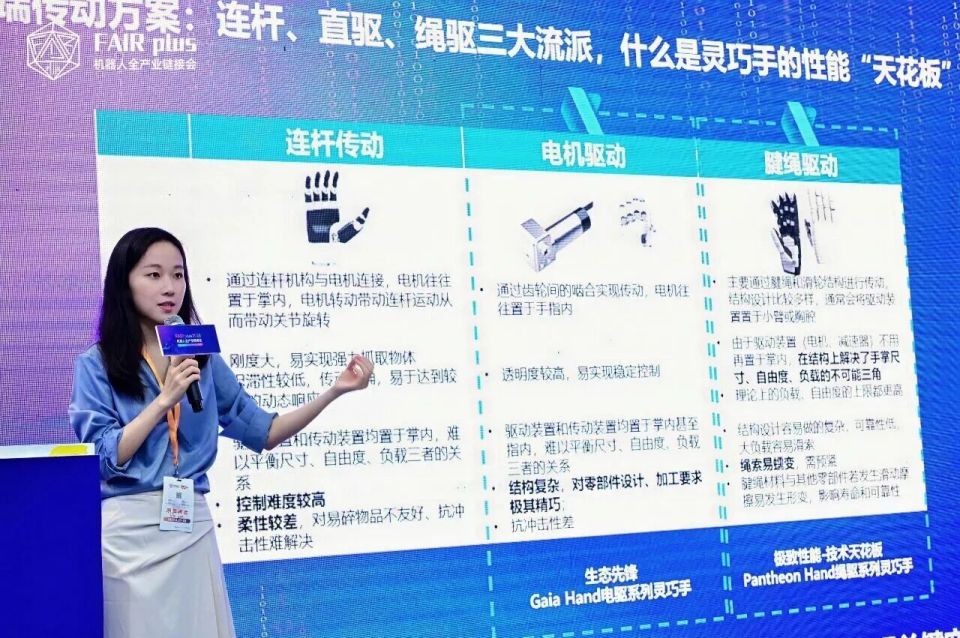
在直驱、连杆、绳驱三条路线中,周佳琪偏偏选中了业界公认难度最高、国内尤为冷门的绳驱灵巧手,作为回国创业的主攻方向。
她记得,那时灵巧手在机器人创业圈还算小众,绳驱方案更是"质疑声不断"。然而仅仅两年,到2026年,当市场对机器人跳舞、跑步这类情绪价值玩法渐渐失去兴趣,灵巧手便从边缘配件变成衡量机器人能否"干活"的标尺,其背后的软硬件甚至被看作中国制造业转型升级的关键。
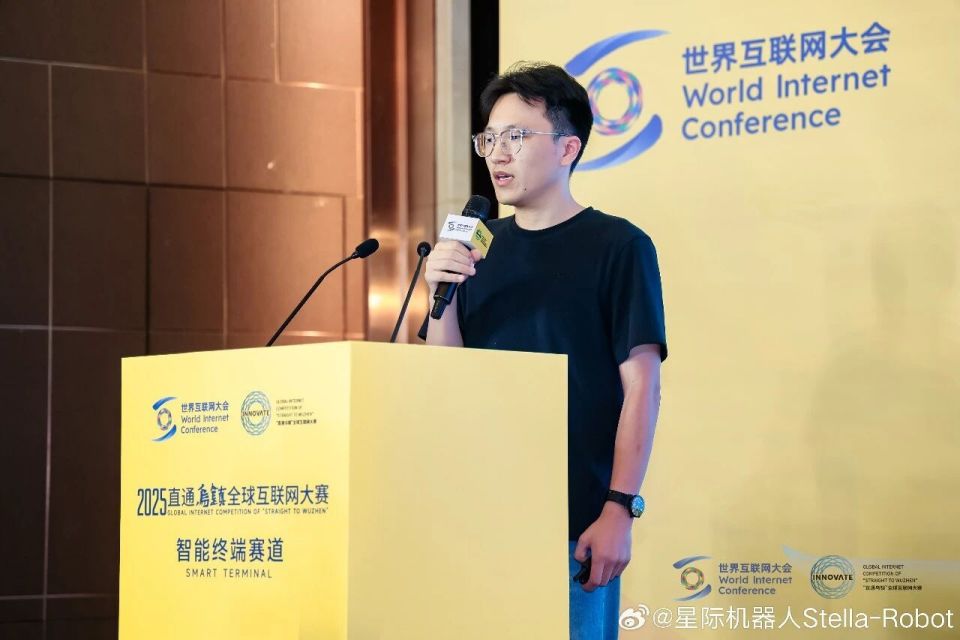
两位"95后"创始人在两年间见证了具身智能行业的剧烈震荡:资金大量涌入、热度持续高涨,新路线与新概念接连冒头。在一条反复变化、没有标准答案的路上,如何锚定自己的方向?灵巧手行业真正的壁垒又在哪里?
相比圈子里弥漫的FOMO情绪(错失恐惧症),1999年出生的周佳琪反倒异常笃定。她告诉南风窗,灵巧手带来的变化将首先发生在工业和特种场景,未来3—5年会出现一次较大的变革。从更长远看,她相信具身智能"能够进一步地拓展人类肉体的边界"。公司取名"星际光年",寓意正是具身智能包罗万象。
面对这样的未来,她坚定地要做参与者。访谈中她几次说到同一句话:"我会近乎强求地让一切发生。"
从美国伊利诺伊州回到中国深圳发展,这个决定,周佳琪花了一年时间。
创业的种子,埋在清华读硕士期间。她当时的科研项目刚好要用灵巧手,而那几年具身智能尚未兴起,灵巧手多用于科研、由国外厂商垄断。周佳琪看中英国老牌企业Shadow Robot的产品,一问报价:220万元,一笔他们根本负担不起的"天价"。
这个迫切却一时无解的需求,让她机缘巧合地认识了同为清华硕士生的位德浩。在旁人眼里,位德浩是标准的"技术极客":2021年,同样被灵巧手的高价所困,他索性自己动手,靠着3D打印机和一版版样机做出了灵巧手原型。2024年,他从字节跳动离职,放弃百万年薪,决意创业去做自己理想中的灵巧手。
彼时周佳琪正在大洋彼岸做研究,主攻算法方向。长达一年的反复交流之后,两人得出了高度一致的判断:灵巧手虽属硬件,未来却只有"软硬件一体"才能颠覆传统格局——决定这只手性能上限的关键,是AI算法等软件。
与好友的思想碰撞,也让周佳琪确认了自己的人生方向。起初读博,她只是想"心无旁骛地研究一个前沿领域";可赴美的第一年,她反复琢磨一个问题:发论文、发顶刊的乐趣,究竟比不比得上把一个想法落到实处的乐趣?
反复思考后她给出答案:"(科研)人到最后,一定会经历这一步,那就是很渴望看到自己做的东西能够被大家用起来。"正是技术改变世界的理想,让她决定加入星际光年。
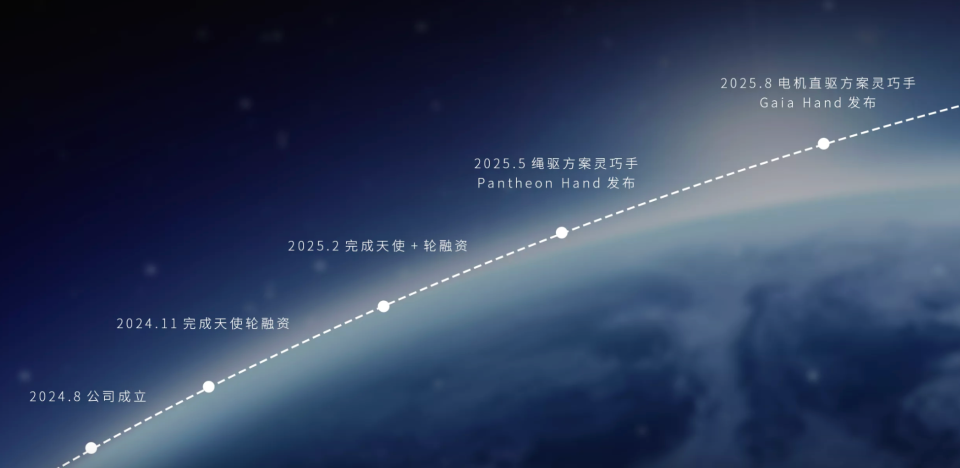
2024年8月,这家年轻人的公司在同样年轻的深圳成立,押注一个国内并不热门的方向:绳驱灵巧手。
灵巧手领域的技术方向至今没有统一答案。主流方案有直驱、连杆、绳驱三种,各有各的局限,业内称之为"不可能三角"。比如一些龙头企业所代表的直驱方案,响应快、控制精度较高,却同样躲不开重量偏大、发热严重等工程难题。
周佳琪告诉南风窗,绳驱在国外机器人领域一直是主流,在国内却比较小众、饱受质疑。直到2025年特斯拉宣布Optimus人形机器人全面转向绳驱路线,这一方向才被公认为行业风向标。
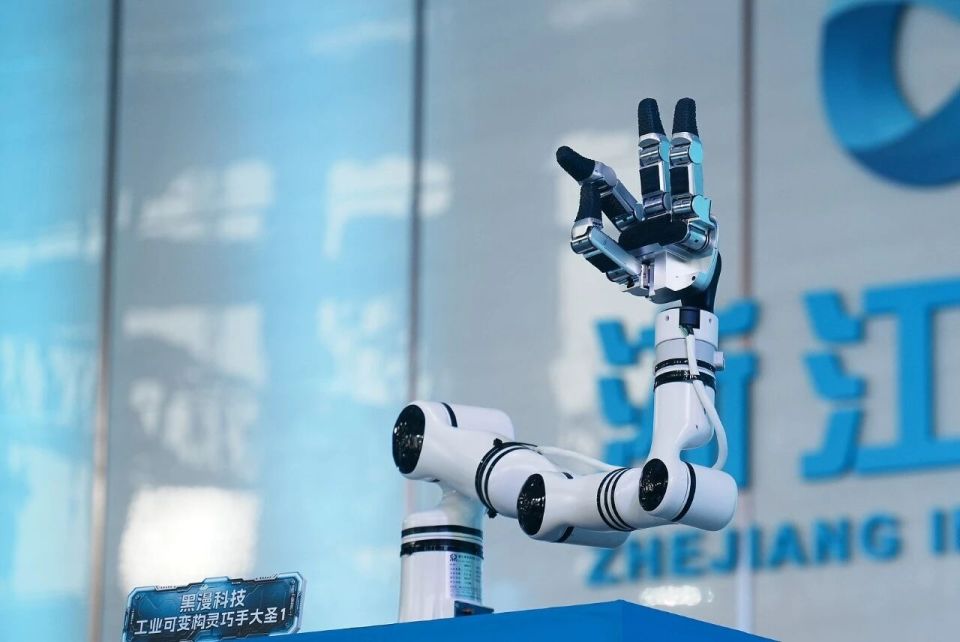
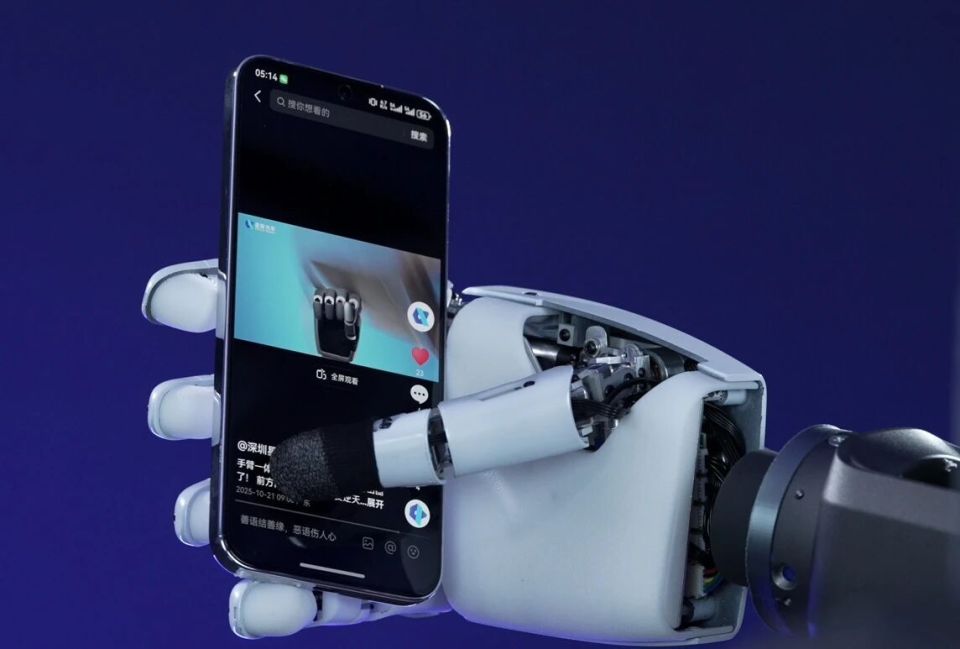
所谓绳驱,是模仿人手的发力结构——电机(肌肉)不放在手指里,而是通过绳索(肌腱)远程拉动关节。相比把大量电机直接内置进手指的路线,绳驱能把手指做得更纤细、手掌更小巧、总重量更轻,动起来也更接近人手的灵巧感。
之所以押注绳驱,正因为它与人手最接近,"上限最高"。但短板同样刺眼:绳索蠕变。周佳琪解释,这是绳驱方向一个"致命"弱点——"因为要用绳子来控每一个关节,绳子会长期受力,这就好比橡皮筋,如果长期受力它就会越拉越长。"
一旦发生蠕变,灵巧手的控制精度就会随时间漂移下降,需要频繁校准。放到真实场景里,这个弱点更致命:精度衰减意味着无法稳定干活。据报道,特斯拉Optimus机器人在分拣场景中使用的绳驱灵巧手,寿命曾仅有6周,维护成本高昂。
要解决它,业界很多人的第一反应是更换绳子材料、提升耐用性。"但是经过我们仔细地思考,这个想法更像是一种缓解。它永远是治标不治本,会导致材料成本越来越高,而且非常容易'卡脖子'。"周佳琪说。团队索性闭关一年,换了个思路:不单纯从材料入手,而是做出了全自动张紧算法,"这是世界首创的"。

她解释道,这是一套以算法为中心的系统工程:通过运控算法,让灵巧手的控制精度保持在一条直线上;一旦出现绳索蠕变,算法便自调节精度、把绳子收进去,从而攻克"越拉越长"的顽疾,也为量产铺平了道路。
2025年5月,成立不到一年,星际光年发布了绳驱方案灵巧手PantheonHand。2026年,公司又在三个月内完成两轮融资,累计规模近亿元,绳驱灵巧手开始小规模量产并进入真实工业场景。

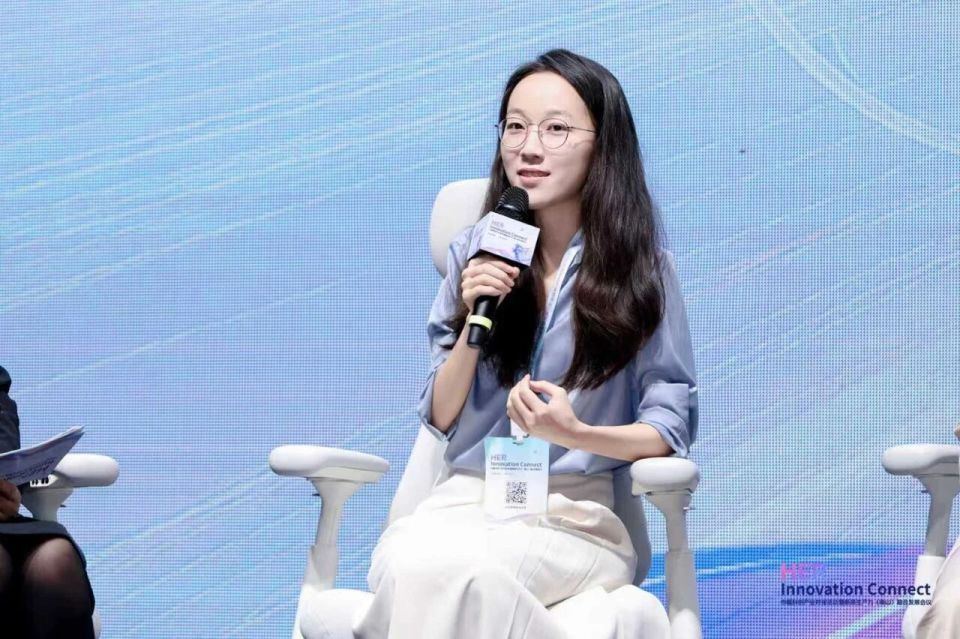
2026年9月,深圳一场巾帼科创企业对接活动的圆桌会议上,作为科技企业代表被主持人问到从实验室研究走向工业产线是什么感受,周佳琪回答:在实验室,"人们更关注的是这个事能不能做成";而等创业进入真实场景后,"我们发现,场景方会更关注这套技术能不能稳定地落地;能否长期稳定地运转。"
这位"95后"具身智能创业者有着清醒的目标感和时间线。她并不遮掩地对外表示:长期来看,机器人一定会进入家庭;但短期而言,业界对机器人的发展路线和形态尚未达成一致,"机器人进入家庭、在大众中普及可能有一段比较长的时间"。于是他们聚焦"如何尽快让机器人服务人类",选择了一条短期内落地更快、场景相对明确的路线——工业和特种危险场景。
创业之初,她和位德浩跑遍深圳周边各大工厂,只为确认相关方的需求。调研之后的结论是:这一轮具身智能将给制造业带来的转型升级空间非常大。
她告诉南风窗,真正走进工厂才发现,许多工厂虽然实现了自动化,"但自动化的部分仍非常有限"。有的工厂只是前半段实现了自动化,到了装配、质检这类需要多项操作能力的环节便无从下手;还有工厂随着产品迭代要反复调整产线任务,把产线拆掉重做又费时费力。更好的方式,是在部分环节"引入更通用的(手)来做"——能处理多项任务,正是业内所说的"泛化性"。
这类需求被概括为"柔性制造"。该词早在2021年"十四五"规划纲要中就已提及;2026年1月,工信部等八部门在《"人工智能+制造"专项行动实施意见》中提出,"推动工业母机柔性化智能化跃升",并"打造柔性可重构产线"。
方向瞄准之后,这家年轻的灵巧手公司开始全力自研。他们不满足于做机器人公司的配件,而是要做一套软硬件一体的解决方案——配备灵巧手的手臂或上半身本身也可以是一种机器人形态,只要足够通用、足够稳定,就能单独融入工业产线。
那么,灵巧手当前的价格会是企业敏感的因素吗?周佳琪说,价格是许多企业会考虑的一大因素,却并不是全部。"许多企业想要的是生产方式的升级,甚至包括数据、IT系统等的系统性升级,而不是单纯的人工替代。"这时ROI(投资回报比)的考量固然重要,但部分企业更看重长期的收益和回报。
她介绍,2025年下半年,这套灵巧手操作的解决方案基本成形;2026年,灵巧手已经在一些工厂落地测试,承担装配、质检等工作,落地场景集中在新能源、物流、3C(计算机通信消费电子)和特种行业。
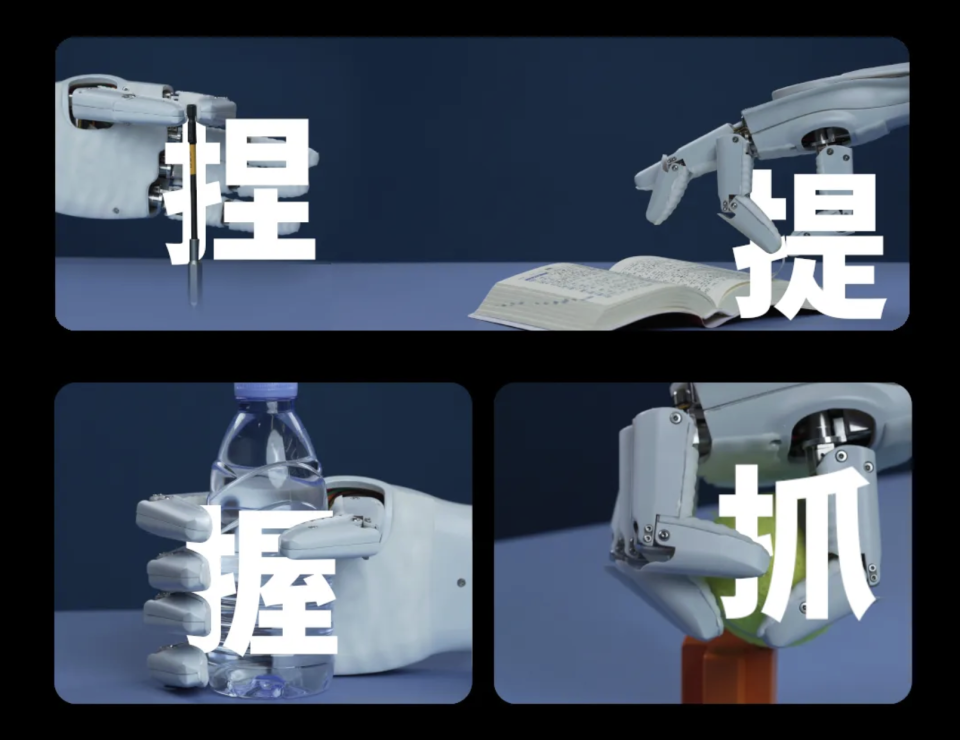
许多需求和难点,也只有在真实场景里落地后才会出现,"不在工厂无论如何都想象不到的"。比如灵巧手要融入工厂产线,不仅要"能抓能插",还要在规定时间内完成复杂任务、跟上生产节奏,操作节拍因此变得格外重要。
再比如抗冲击性。许多人都意识不到,人的手天然具备缓冲能力,而机器人手每完成一次推开屏幕之类的简单动作,都会对机械结构造成"不可避免的冲击";长此以往既损耗灵巧手的寿命,也影响其稳定性和耐用性。"即使以前我们意识到了这一点,也没想到抗冲击性在实际应用中会那么重要。"周佳琪说。
这是她如今创业与过去待在实验室最大的不同:几乎所有问题和挑战都是全新的。如今她经常出差,奔赴各地工厂服务客户、优化解决方案,"每天一睁眼就在接受新的挑战"。她说,"这让我挺兴奋的。"
翻开星际光年的创始团队,一个很显眼的标签便是年轻:周佳琪生于1999年,位德浩生于1998年。这样的年纪放在许多传统领域,或许会被视为"资历浅""缺乏经验";但在具身智能行业,由"90后"甚至"95后"带领公司成为独角兽或行业巨头的现象并不鲜见。这一波科技革命中,反而是新生代站在浪潮之上,引领机器人走向千家万户。
为什么这个行业的创始人普遍年轻?周佳琪对南风窗表示,尽管创始团队相对年轻,团队里同样有一批从制造业走出来的行业"老兵"。她愿意自称是伴随具身智能成长起来的一代:"其实我们这两拨人配合得非常好。像我们从AI或者从具身智能一代成长起来的人,有一些思维是很有利于具身智能发展的。"
这种思维模式听起来有些抽象,她举例说:有人习惯用搜索引擎查资料,而新生代从一开始就把AI当作解决问题的工具。"就像过去蒸汽机发明之前,许多人提效的方式是压榨工人。但蒸汽机发明后,人们会发现,推出自动化生产线更有助于提高效率。"
潜移默化中,跟随2012年前后AI深度学习革命成长的新生代,正试图用新的思维方式解决困扰机器人行业半个多世纪的难题。更重要的是,具身智能本身就是很年轻的行业——它随AI大模型涌现而兴起,发展至今不过三年左右。
这意味着,"眼前就是一片旷野。"周佳琪说,"我们前面还没有一条路,可以让我们去追赶。我们面前是一个旷野,所以我们要努力地探出路。"
她也坦率承认,目前具身智能行业技术未收敛、优质数据不足、落地场景经验缺乏,这些都是制约行业发展的核心问题。按照行业正常规律,硬件要先有统一形态,各家才会迭代软件——汽车行业便是典型例子。但具身智能"即使在硬件上,也有很多需要克服调整的地方,形态也没有收敛。所以,我们面临的问题是,目前这个行业的发展,是在其他行业里都未曾见过的"。
既然没有现成的路,那就拥抱旷野、接受不确定性。周佳琪喜欢创业,因为创业让她看到自己的事情"可以落到实处"、改变现实,"我非常希望看到结果"。
身处朝阳行业,她对未来保持乐观。在她的信念里,具身智能会帮助人类迈出一大步,让人突破肉身的现实边界。"它让人类的肉体能够得到更好的保护,人不需要去做那么多危险的事情。"她把这看作人类自远古以来一以贯之的方向:先民为捕猎而冒险,驯服家畜后才得以在宜居地安居乐业,甚至孕育出农耕文明;第一次、第二次工业革命之后,人们又逐渐摆脱劳动对肉身的束缚,释放出更自由、更具想象力的精力。
周佳琪坚信,具身智能将为人类文明带来一次巨大变革。"这也是为什么我们会给公司起名叫星际光年,它不是单纯聚焦在手或者某一件事情上,而是相信,具身智能真的会包罗万象。"
落到工业场景,她预测未来3—5年,具身智能将给制造业带来根本性变革。而她会近乎强求式地发动自己和身边人,用尽一切方法,让期待的结果发生。
免责声明:本文基于公开报道的事实信息整理,仅供参考。科技数码资讯以传递行业动态为宗旨,内容来源于公开渠道,如有不实请联系我们删除。


发表评论 取消回复